સમાંતર ઉપયોગિતાઓ ખોટી લાઇન પર સ્થિર લોકેટર પ્રતિભાવ ઉત્પન્ન કરી શકે છે. રીસીવર સ્પષ્ટ ટોચ, વિશ્વસનીય ઊંડાઈ અને સુસંગત હોકાયંત્ર દિશા બતાવી શકે છે. આમાંથી કોઈ પણ વાંચન સાબિત કરતું નથી કે સિગ્નલ ફક્ત લક્ષ્ય ઉપયોગિતાનો છે.
આધુનિક રેડિયોડિટેક્શન લોકેટર સિગ્નલ ફિલ્ડ તપાસવાની ઘણી રીતો પૂરી પાડે છે, જેમાં પીક, નલ, કરંટ, ડેપ્થ અને કરંટ ડાયરેક્શનનો સમાવેશ થાય છે. આ ફંક્શન ઓપરેટરને વિકૃતિ ઓળખવામાં મદદ કરે છે. તેઓ જમીન પરથી વિકૃતિ દૂર કરી શકતા નથી.
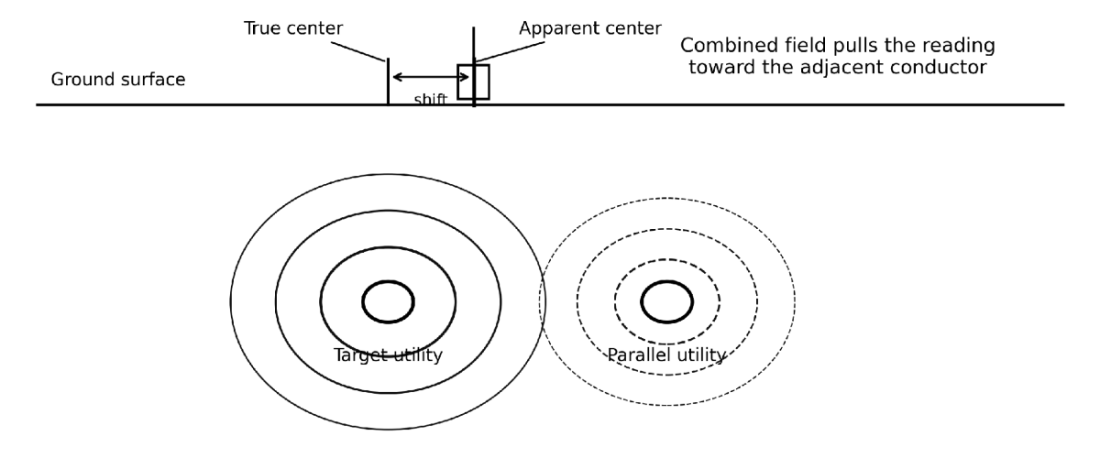
મુખ્ય સમસ્યા સરળ છે: રીસીવર ઇલેક્ટ્રોમેગ્નેટિક ક્ષેત્ર શોધે છે, ભૌતિક કેબલ અથવા પાઇપ નહીં. જ્યારે બે સમાંતર વાહક સમાન લોકેટિંગ ફ્રીક્વન્સી ધરાવે છે, ત્યારે રીસીવર તેમના સંયુક્ત ક્ષેત્રને માપે છે. તે ક્ષેત્ર દેખીતી કેન્દ્રરેખાને બદલી શકે છે, ઊંડાઈ અંદાજને દૂષિત કરી શકે છે અથવા ઓપરેટરને બીજી ઉપયોગિતા પર ખેંચી શકે છે.
આ લેખ સમજાવે છે કે તે કેવી રીતે થાય છે અને ચિહ્નિત કરતા પહેલા અથવા ડ્રિલિંગ કરતા પહેલા તેને કેવી રીતે ઓળખવું.
અમે શું સમીક્ષા કરી
આ સંશોધન વર્તમાન અને તાજેતરના ઓપરેટિંગ દસ્તાવેજોનો ઉપયોગ આ માટે કરે છે:
- રેડિયોડિટેક્શન RD8200SG;
- વિવેક્સ-મેટ્રોટેક vLoc3-5000;
- સબસાઇટ યુટિલીગાર્ડ 2;
- OSHA ખોદકામ અને ઉપયોગિતા-સ્થાન જરૂરિયાતો.
ઉત્પાદક માર્ગદર્શિકાઓ ઓપરેટિંગ કાર્યો અને જાણીતી મર્યાદાઓનું વર્ણન કરે છે. તેઓ સમાન ક્ષેત્ર પરિસ્થિતિઓ હેઠળ ત્રણેય સિસ્ટમોની નિયંત્રિત સરખામણી પ્રદાન કરતા નથી.
આ તફાવત મહત્વપૂર્ણ છે. ઉત્પાદક ચેતવણીઓ શું થઈ શકે છે તે સમજાવે છે. તેઓ દરેક કાર્યસ્થળ માટે સાર્વત્રિક ભૂલ દર સ્થાપિત કરતા નથી.
શા માટે સમાંતર ઉપયોગિતાઓ સિગ્નલ ક્ષેત્રને વિકૃત કરે છે
ટ્રાન્સમીટર વાહક કેબલ, પાઇપ અથવા ટ્રેસર વાયર પર વૈકલ્પિક પ્રવાહ મૂકે છે. તે પ્રવાહ વાહકની આસપાસ ઇલેક્ટ્રોમેગ્નેટિક ક્ષેત્ર બનાવે છે.
રીસીવર ક્ષેત્રને માપે છે અને તેના સ્પષ્ટ કેન્દ્રની ગણતરી કરે છે. સ્વચ્છ પરિસ્થિતિઓમાં, ક્ષેત્ર એક વાહકની આસપાસ લગભગ સપ્રમાણ રહે છે. સૌથી મજબૂત પીક પ્રતિભાવ ઉપયોગિતા પર દેખાય છે, અને ગણતરી કરેલ ઊંડાઈ અપેક્ષિત ક્ષેત્ર ઢાળને અનુસરે છે.
સમાંતર ઉપયોગિતાઓ તે ભૂમિતિને બદલી નાખે છે.
નજીકના વાહક ત્રણ મુખ્ય માર્ગો દ્વારા સિગ્નલનો ભાગ પ્રાપ્ત કરી શકે છે:
1. નજીકના વાહક વચ્ચે ઇલેક્ટ્રોમેગ્નેટિક જોડાણ;
2. વહેંચાયેલ વિદ્યુત બંધન અથવા ગ્રાઉન્ડિંગ સિસ્ટમ;
3. ટ્રાન્સમીટર તરફ વહેતો પ્રવાહ પાછો ફરો.
પછી રીસીવર એક કરતાં વધુ ક્ષેત્ર માપે છે.
ઇલેક્ટ્રોમેગ્નેટિક કપલિંગ
ઇલેક્ટ્રોમેગ્નેટિક કપલિંગ સક્રિય સિગ્નલનો એક ભાગ લક્ષ્ય ઉપયોગિતામાંથી બીજા નજીકના વાહકમાં સ્થાનાંતરિત કરે છે. બંને ઉપયોગિતાઓને સીધા ધાતુ જોડાણની જરૂર નથી.
જોડાવાની શક્યતા વધુ હોય ત્યારે:
- ઉપયોગિતાઓ લાંબા અંતર સુધી સમાંતર ચાલે છે;
- તેમની વચ્ચેનું અંતર ઓછું છે;
- પસંદ કરેલ આવર્તન ઊંચી છે;
- ટ્રાન્સમીટર બ્રોડકાસ્ટ ઇન્ડક્શનનો ઉપયોગ કરે છે;
- બાજુનો વાહક અસરકારક પ્રવાહ માર્ગ પૂરો પાડે છે.
સબસાઇટ જણાવે છે કે ઓછી ફ્રીક્વન્સીઝ વધુ દૂર જાય છે, જ્યારે ઊંચી ફ્રીક્વન્સીઝ ઉપયોગિતાઓમાં વધુ સરળતાથી જોડાય છે. રેડિયોડિટેક્શન એ પણ ચેતવણી આપે છે કે ઊંચી ફ્રીક્વન્સીઝ અનિચ્છનીય રેખાઓ પર વધુ સરળતાથી ટ્રાન્સફર થાય છે.
ઉચ્ચ આવર્તન એક સમસ્યા હલ કરી શકે છે અને બીજી સમસ્યા ઊભી કરી શકે છે. તે મુશ્કેલ લક્ષ્ય પર વધુ પ્રવાહ મૂકી શકે છે, પરંતુ તે કોરિડોરમાં સિગ્નલ પણ ફેલાવી શકે છે.
શેર કરેલા બોન્ડ્સ
બે ઉપયોગિતાઓ સમાન લોકેટિંગ સિગ્નલ વહન કરી શકે છે કારણ કે તેઓ એક બોન્ડ શેર કરે છે.
સામાન્ય બોન્ડ પોઈન્ટમાં શામેલ છે:
- મકાનનું મેદાન;
- મંત્રીમંડળ;
- પગથિયાં;
- કેબલ શિલ્ડ;
- ગ્રાઉન્ડિંગ ગ્રીડ;
- ટ્રાન્સફોર્મર સ્થાપનો;
- કેથોડિક સંરક્ષણ પ્રણાલીઓ;
- અનેક ધાતુ જોડાણો સાથે ઉપયોગિતા માળખાં.
સિગ્નલ ઇચ્છિત વાહકને બોન્ડ પર છોડી શકે છે અને બીજા કેબલ અથવા પાઇપ સાથે ચાલુ રહી શકે છે. બંને રૂટ પછી ખાતરીકારક રીસીવર પ્રતિભાવો ઉત્પન્ન કરી શકે છે.
વિવેક્સ-મેટ્રોટેક ચેતવણી આપે છે કે જ્યારે ઓપરેટર સિગ્નલ ડાયરેક્શનનો ઉપયોગ કરે છે ત્યારે લક્ષ્ય સાથે જોડાયેલી બિન-લક્ષ્ય રેખા લક્ષ્ય સાથે સમન્વયિત દેખાઈ શકે છે.
દિશા માહિતી મદદ કરે છે. તે વિદ્યુત સર્કિટને ઓવરરાઇડ કરતું નથી.
ગ્રાઉન્ડ-રીટર્ન પાથ
પ્રવાહ ટ્રાન્સમીટર પર પાછો ફરવો જ જોઇએ.
પ્રમાણભૂત ડાયરેક્ટ કનેક્શન સાથે, ટ્રાન્સમીટર લક્ષ્ય દ્વારા કરંટ મોકલે છે અને તેને માટી અને જમીનના થાંભલા દ્વારા પ્રાપ્ત કરે છે. નજીકનો કેબલ અથવા પાઇપ તે પરત રૂટનો ભાગ બની શકે છે.
તેથી, ગ્રાઉન્ડ-સ્ટેક પ્લેસમેન્ટ સિગ્નલની શક્તિ અને પસંદગી બંનેને અસર કરે છે.
બીજી યુટિલિટી પર મૂકવામાં આવેલ ગ્રાઉન્ડ સ્ટેક તે યુટિલિટી પર કરંટ ખેંચી શકે છે. બોન્ડેડ સ્ટ્રક્ચર સાથે જોડાયેલ સ્ટેક ઘણા વાહકોમાં સિગ્નલનું વિતરણ કરી શકે છે. ઓપરેટર લક્ષ્ય ઓળખમાં વિશ્વાસ ઘટાડીને ટ્રાન્સમીટર આઉટપુટમાં સુધારો કરી શકે છે.
શ્રેષ્ઠ ઇલેક્ટ્રિકલ ગ્રાઉન્ડ હંમેશા સૌથી સ્વચ્છ સ્થાન સ્થાન હોતું નથી.



રીસીવર શું બતાવી શકે છે
સમાંતર-રેખા વિકૃતિ એક પ્રમાણભૂત પ્રદર્શન પેટર્ન બનાવતી નથી. પરિણામ સંબંધિત ઊંડાઈ, અંતર, પ્રવાહ, રૂટ ભૂમિતિ, આવર્તન, વાહક કદ અને બંધન પર આધાર રાખે છે.
નીચેના લક્ષણો નજીકથી તપાસવા યોગ્ય છે.
| રીસીવરનું લક્ષણ | સંભવિત મિકેનિઝમ | મુખ્ય જોખમ |
|---|---|---|
| છીછરી સમાંતર રેખા સૌથી મજબૂત પ્રતિભાવ દર્શાવે છે | રીસીવર બિન-લક્ષ્ય ક્ષેત્રની નજીક છે | ઓપરેટર ખોટી ઉપયોગિતાને ચિહ્નિત કરે છે |
| બે માર્ગો વચ્ચે એક પહોળું શિખર દેખાય છે | બે ફીલ્ડ ઓવરલેપ થાય છે | ચિહ્નિત કેન્દ્રરેખા બંને ઉપયોગિતાઓ વચ્ચે આવી શકે છે |
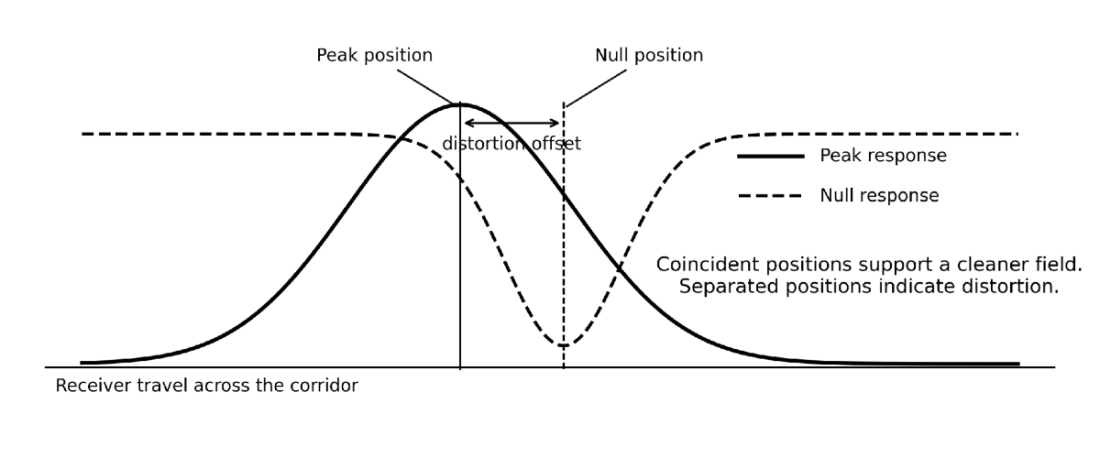
| પીક અને નલ અલગ અલગ સ્થાનો પર દેખાય છે | ક્ષેત્ર અસમપ્રમાણ છે | દેખીતી રેખાની સ્થિતિ બદલાઈ ગઈ છે |
| સીધા માર્ગ પર ઊંડાઈમાં તીવ્ર ફેરફાર થાય છે | વર્તમાન સ્થાનાંતરણો અથવા ક્ષેત્ર ભૂમિતિમાં ફેરફાર | ઊંડાઈનો અંદાજ હવે એક વાહકનું પ્રતિનિધિત્વ કરતો નથી. |
| પ્રવાહ બીજા રૂટ પર કૂદી પડે છે | બોન્ડ, ટી, ફોલ્ટ, અથવા રીટર્ન પાથ વર્તમાન વિતરણમાં ફેરફાર કરે છે | ઓપરેટર ખોટી શાખાને અનુસરે છે |
| બે ઉપયોગિતાઓ પર દિશા હકારાત્મક રહે છે. | કંડક્ટરો એક બંધન શેર કરે છે | દિશા ડેટા તેમને અલગ કરી શકતો નથી |
| માળખાની બાજુમાં સિગ્નલ નબળો પડે છે | ધાતુ ક્ષેત્રને ઢાલ કરે છે અથવા વિકૃત કરે છે | ઓપરેટર ધારી શકે છે કે ઉપયોગિતા સમાપ્ત થાય છે |
એક લક્ષણ એક કારણ ઓળખી શકતું નથી. ઓપરેટરે અનેક રીડિંગ્સની તુલના કરવી જ જોઇએ.
સૌથી મજબૂત પ્રતિભાવ ખોટી ઉપયોગિતાનો હોઈ શકે છે
સિગ્નલની મજબૂતાઈ વર્તમાન અને અંતર બંને પર આધાર રાખે છે.
મધ્યમ જોડાયેલ પ્રવાહ વહન કરતો છીછરો વાહક વધુ પ્રવાહ વહન કરતા ઊંડા લક્ષ્ય કરતાં વધુ મજબૂત પ્રતિભાવ ઉત્પન્ન કરી શકે છે. તેથી રીસીવર ખોટી રેખા પર સૌથી મોટો બાર ગ્રાફ મૂકી શકે છે.
રેડિયોડિટેક્શન એવી કનેક્ટેડ ટાર્ગેટને ઓળખવામાં મદદ કરવા માટે વર્તમાન માપનો ઉપયોગ કરવાની ભલામણ કરે છે જ્યાં ઘણી રેખાઓ સમાન સિગ્નલ વહન કરે છે. વર્તમાન કાચા પ્રતિભાવ શક્તિ કરતાં ઊંડાઈ માટે વધુ સારી રીતે વળતર આપે છે.
વર્તમાનને હજુ પણ સંદર્ભની જરૂર છે.
એક સામાન્ય બોન્ડ અનેક ઉપયોગિતાઓમાં પ્રવાહને વિભાજીત કરી શકે છે. ક્ષેત્ર વિકૃતિ રીસીવરના વર્તમાન અંદાજને પણ અસર કરી શકે છે. ઓપરેટરે એક રીડિંગ પર આધાર રાખવાને બદલે રૂટ પર પ્રવાહની તુલના કરવી જોઈએ.
એક સ્થિર વલણ એક ઉચ્ચ મૂલ્ય કરતાં વધુ પુરાવા પૂરા પાડે છે.
પીક અને નલ મતભેદ વિકૃતિ છતી કરે છે
પીક અને નલ અલગ અલગ એન્ટેના પ્રતિભાવોનો ઉપયોગ કરે છે.
પીક મહત્તમ ક્ષેત્ર પ્રતિભાવ શોધે છે. નલ સ્પષ્ટ ક્ષેત્ર કેન્દ્ર પર લઘુત્તમ પ્રતિભાવ શોધે છે. સ્વચ્છ અને સપ્રમાણ ક્ષેત્રમાં, બંને સ્થિતિઓ નજીકથી અનુરૂપ હોવી જોઈએ.
રેડિયોડિટેક્શન જણાવે છે કે પીક મેક્સિમમ જે નલ પોઈન્ટ સાથે મેળ ખાતું નથી તે વિકૃત ક્ષેત્ર સૂચવે છે. કંપની એ પણ ચેતવણી આપે છે કે નલ દખલગીરી માટે વધુ સંવેદનશીલ છે અને ભીડવાળા વિસ્તારોમાં એકમાત્ર લોકેશન મોડ તરીકે સેવા આપવી જોઈએ નહીં.
અલગ અલગ કામો માટે બે જવાબોનો ઉપયોગ કરો:
- પ્રાથમિક બિંદુ માટે પીકનો ઉપયોગ કરો;
- ક્ષેત્રનું પરીક્ષણ કરવા માટે નલનો ઉપયોગ કરો;
- ઊંડાઈ રેકોર્ડ કરતા પહેલા બંને સ્થિતિઓની તુલના કરો;
- રસ્તામાં આગળ સરખામણીનું પુનરાવર્તન કરો.
બે ગુણની સરેરાશ ન કાઢો અને મધ્યબિંદુને સાચો ન કહો.
રેડિયોડિટેક્શનના RD8200SG મેન્યુઅલમાં જણાવાયું છે કે જ્યારે પીક અને નલ અસંમત હોય ત્યારે સાચી રેખા સામાન્ય રીતે પીક પોઝિશનની નજીક રહેવી જોઈએ. તે માર્ગદર્શિકા મેન્યુઅલમાં વર્ણવેલ ક્ષેત્રની સ્થિતિ અને સાધનોને લાગુ પડે છે.



સમાંતર રેખાઓ મોટી ઊંડાઈ ભૂલો પેદા કરી શકે છે
લોકેટર શોધાયેલ ક્ષેત્રની મજબૂતાઈ અને આકાર પરથી ઊંડાઈની ગણતરી કરે છે. તે ગણતરી એક લક્ષ્યમાંથી યોગ્ય ક્ષેત્ર ધારે છે.
બીજો વાહક ક્ષેત્ર ઢાળને બદલે છે. ભૌતિક ઉપયોગિતા સતત ઊંડાઈ પર રહે ત્યારે પણ પ્રદર્શિત સંખ્યા વધુ કે ઓછી થઈ શકે છે.
રેડિયોડિટેક્શન RD8200SG માટે ચોક્કસ ચેતવણી આપે છે. તેના માર્ગદર્શિકામાં જણાવાયું છે કે 1-2 મીટર (3-6 ફૂટ) ની અંદર અડીને આવેલી રેખા પર નોંધપાત્ર સિગ્નલ ±50% ની ઊંડાઈ ભૂલ રજૂ કરી શકે છે. માર્ગદર્શિકા આને એક સામાન્ય ઊંડાઈ-ભૂલ સ્ત્રોત તરીકે વર્ણવે છે.
આ આંકડા માટે સ્પષ્ટ લાયકાતની જરૂર છે.
આ ઉત્પાદકની ચેતવણી છે, ઉદ્યોગ-વ્યાપી સરેરાશ નહીં. આ માર્ગદર્શિકા આકૃતિ પાછળના વાહક કદ, માટીના ગુણધર્મો, ફ્રીક્વન્સીઝ, વર્તમાન ગુણોત્તર અથવા પરીક્ષણ નમૂના પ્રદાન કરતી નથી.
વ્યવહારુ નિષ્કર્ષ માન્ય રહે છે: નજીકનો સિગ્નલ વિશ્વસનીય ઊંડાણ વાંચનને ગંભીર રીતે ખોટું બનાવી શકે છે.
રેડિયોડિટેક્શન એ પણ જણાવે છે કે લોકેટર ડેપ્થ એક માર્ગદર્શિકા તરીકે કામ કરે છે. ઓપરેટરે યાંત્રિક ખોદકામ ઊંડાઈ વ્યાખ્યાયિત કરવા માટે તેનો ઉપયોગ કરવો જોઈએ નહીં.
ઊંડાઈ પર વિશ્વાસ કરતા પહેલા લિફ્ટ ટેસ્ટનો ઉપયોગ કરો
લિફ્ટ ટેસ્ટ તપાસે છે કે પ્રદર્શિત ઊંડાઈ અપેક્ષા મુજબ બદલાય છે કે નહીં.
આ પ્રક્રિયાને અનુસરો:
1. ભલામણ કરેલ પીક મોડમાં ઉપયોગિતાને નિર્દેશિત કરો.
2. રીસીવરને ઊભું અને યોગ્ય રીતે દિશામાન રાખો.
3. પ્રદર્શિત ઊંડાઈ રેકોર્ડ કરો.
4. રીસીવરને માપેલા અંતરે ઉંચો કરો.
૫. ઊંડાણપૂર્વક વાંચનનું પુનરાવર્તન કરો.
6. તફાવતની તુલના કરો.
પ્રદર્શિત ઊંડાઈ લગભગ તે જ અંતરે વધવી જોઈએ જેટલું તમે રીસીવર ઊંચું કર્યું હતું.
RD8200SG મેન્યુઅલ ઝડપી તપાસ તરીકે 2 ઇંચ (50 મીમી) લિફ્ટનો ઉપયોગ કરે છે. અન્ય ઉત્પાદકો બીજું અંતર અથવા પ્રક્રિયા સ્પષ્ટ કરી શકે છે. ચોક્કસ રીસીવર માટે મેન્યુઅલને અનુસરો.
નિષ્ફળ લિફ્ટ ટેસ્ટ કારણ ઓળખી શકતો નથી. તે તમને જણાવે છે કે ઊંડાણ વાંચન માટે વધુ તપાસની જરૂર છે.
સિગ્નલ એપ્લિકેશન જોખમને કેવી રીતે બદલે છે
સિગ્નલ એપ્લિકેશન પદ્ધતિ ટ્રાન્સમીટર લક્ષ્યને કેવી રીતે પસંદગીયુક્ત રીતે ઉર્જા આપે છે તેનું નિયંત્રણ કરે છે.


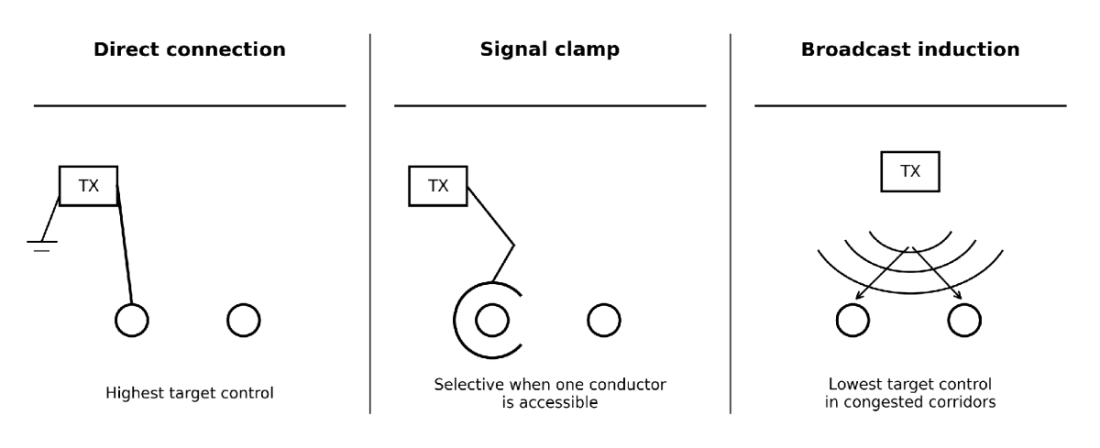

ડાયરેક્ટ કનેક્શન
ડાયરેક્ટ કનેક્શન સામાન્ય રીતે શ્રેષ્ઠ નિયંત્રણ આપે છે કારણ કે ઓપરેટર ટ્રાન્સમીટરને જાણીતા કંડક્ટર સાથે જોડે છે.
તે ઇન્ડક્શન કરતાં ઓછી ફ્રીક્વન્સીઝને વધુ અસરકારક રીતે સપોર્ટ કરે છે. ઓછી ફ્રીક્વન્સીઝ સામાન્ય રીતે અનિચ્છનીય જોડાણ ઘટાડે છે અને યોગ્ય વાહક સાથે વધુ દૂર મુસાફરી કરે છે.
સીધા જોડાણની હજુ પણ મર્યાદાઓ છે:
- સામાન્ય બોન્ડ વર્તમાનને વિભાજીત કરી શકે છે;
- નબળી જમીન ઉપયોગી સિગ્નલ ઘટાડી શકે છે;
- ગ્રાઉન્ડ પ્લેસમેન્ટ ગેરમાર્ગે દોરનારું વળતર માર્ગ બનાવી શકે છે;
- કનેક્શન પોઈન્ટ બોન્ડેડ નેટવર્કની અંદર બેસી શકે છે;
- ઉર્જાયુક્ત સિસ્ટમો ઘાતક વિદ્યુત જોખમ રજૂ કરી શકે છે.
ફક્ત લાયક કર્મચારીઓએ જ લોકેટિંગ સાધનોને ઉર્જાયુક્ત અથવા સંભવિત ઉર્જાયુક્ત માળખા સાથે જોડવા જોઈએ. ઓપરેટરે ચોક્કસ ટ્રાન્સમીટર માટે મંજૂર લીડ્સ અને પ્રક્રિયાઓનો ઉપયોગ કરવો આવશ્યક છે.
સિગ્નલ ક્લેમ્પ
સિગ્નલ ક્લેમ્પ સીધા ધાતુના સંપર્ક વિના કરંટ લાગુ કરે છે.
જ્યારે ઓપરેટર તેને એક સુલભ કેબલ અથવા પાઇપની આસપાસ મૂકી શકે છે ત્યારે ક્લેમ્પ પસંદગીને સુધારી શકે છે. ક્લેમ્પ સંપૂર્ણપણે બંધ થવો જોઈએ, કંડક્ટરમાં ફિટ થવો જોઈએ અને પસંદ કરેલ ટ્રાન્સમીટર ફ્રીક્વન્સીને સપોર્ટ કરવો જોઈએ.
સર્કિટને હજુ પણ પાછા ફરવાનો રસ્તો જોઈએ છે.
કેબલ ગ્રુપ, બોન્ડેડ શીથ અથવા મલ્ટિ-કન્ડક્ટર ઇન્સ્ટોલેશનની આસપાસ ક્લેમ્પ સિગ્નલને ઇચ્છિત રૂટથી આગળ મૂકી શકે છે. ક્લેમ્પ ડાયરેક્ટ બ્રોડકાસ્ટ ઘટાડે છે. તે આઇસોલેશનની ગેરંટી આપતું નથી.
બ્રોડકાસ્ટ ઇન્ડક્શન
બ્રોડકાસ્ટ ઇન્ડક્શન સમાંતર ઉપયોગિતાઓની આસપાસ ઓછામાં ઓછું નિયંત્રણ પ્રદાન કરે છે.
ટ્રાન્સમીટર એક એવું ક્ષેત્ર બનાવે છે જે તેની નીચે અને આસપાસના વાહકો પર કરંટ પ્રેરિત કરે છે. ગીચ કોરિડોરમાં, ઘણી ઉપયોગિતાઓ સમાન આવર્તન પ્રાપ્ત કરી શકે છે.
વિવેક્સ-મેટ્રોટેક કેબલ ઓળખતી વખતે ઇન્ડક્શનનો ઉપયોગ ન કરવાની સલાહ આપે છે કારણ કે સિગ્નલ ટ્રાન્સમીટરની નજીકના દરેક કેબલ પર દેખાઈ શકે છે.
ઇન્ડક્શન હજુ પણ માન્ય ભૂમિકા ભજવે છે. તે એરિયા સ્વીપ્સ અને અજાણી-લાઇન શોધમાં મદદ કરે છે જ્યાં ઓપરેટર કનેક્શન પોઇન્ટને ઍક્સેસ કરી શકતો નથી.
તેનો ઉપયોગ શોધ પદ્ધતિ તરીકે કરો, ઓળખના સ્વચાલિત પુરાવા તરીકે નહીં.
| એપ્લિકેશન પદ્ધતિ | લક્ષ્ય નિયંત્રણ | સમાંતર-રેખા જોખમ | શ્રેષ્ઠ ઉપયોગ |
|---|---|---|---|
| સીધો જોડાણ | સૌથી વધુ | જ્યારે સર્કિટ યોગ્ય રીતે નિયંત્રિત હોય ત્યારે સૌથી નીચો | જાણીતા સુલભ વાહકને ટ્રેસ કરવું |
| સિગ્નલ ક્લેમ્પ | મધ્યમથી .ંચું | બોન્ડ્સ અને કેબલ ગોઠવણી પર આધાર રાખે છે | ધાતુના સંપર્ક વિના સિગ્નલ લાગુ કરવું |
| બ્રોડકાસ્ટ ઇન્ડક્શન | નીચા | ભીડભાડવાળા કોરિડોરમાં સૌથી વધુ | અજાણી વાહક ઉપયોગિતાઓ શોધી રહ્યા છીએ |
સૌથી ઓછી ઉપયોગી આવર્તનથી શરૂઆત કરો
આવર્તન પસંદગી માટે ટ્રેડ-ઓફની જરૂર છે.
ઓછી આવર્તન સામાન્ય રીતે લક્ષ્ય પર વધુ સારી રીતે રહે છે અને વધુ દૂર જાય છે. ઉચ્ચ આવર્તન વધુ સરળતાથી જોડાય છે પરંતુ ટૂંકા, નાના, નબળી રીતે ગ્રાઉન્ડેડ અથવા ઉચ્ચ-અવરોધ વાહકને વધુ અસરકારક રીતે ઉર્જા આપી શકે છે.
આ ક્રમનો ઉપયોગ કરો:
1. ઓછી સક્રિય આવર્તનથી શરૂઆત કરો;
2. ખાતરી કરો કે લક્ષ્ય ઉપયોગી પ્રવાહ વહન કરે છે;
3. માર્ગ ટ્રેસ કરો અને વર્તમાન સ્થિરતા તપાસો;
4. જ્યારે નીચલી સેટિંગ લોકેટને સપોર્ટ ન કરી શકે ત્યારે જ ફ્રીક્વન્સી વધારો;
5. ફ્રીક્વન્સી બદલ્યા પછી દરેક વિકૃતિ તપાસનું પુનરાવર્તન કરો.
એવું ન માનો કે મજબૂત પ્રતિભાવનો અર્થ વધુ સારી રીતે સ્થાન મળશે.
સારી સેટિંગ નજીકના ઉપયોગિતાઓ પર ઓછા પ્રતિભાવ સાથે ટ્રેસેબલ લક્ષ્ય ઉત્પન્ન કરે છે.
દિશા ઓળખ મદદ કરે છે, પરંતુ તેની મર્યાદાઓ છે
ઘણી વર્તમાન લોકેટર સિસ્ટમો દિશા અથવા તબક્કા કાર્ય પ્રદાન કરે છે.
ઉદાહરણોમાં શામેલ છે:
- રેડિયોડિટેક્શન RD8200SG પર વર્તમાન દિશા;
- રૂપરેખાંકિત Vivax-Metrotech vLoc3-5000 સિસ્ટમો પર સિગ્નલ દિશા અને સિગ્નલ પસંદગી;
- સબસાઇટ યુટિલીગાર્ડ 2 પર દિશા સક્ષમ કરો.
આ કાર્યો ટ્રાન્સમીટરથી દૂર વહેતા સિગ્નલને તેની તરફ વહેતા રીટર્ન કરંટથી અલગ પાડવામાં મદદ કરે છે.
તેઓ મોડેલ-વિશિષ્ટ ટ્રાન્સમીટર, ફ્રીક્વન્સીઝ, એસેસરીઝ, વિકલ્પો અને પ્રક્રિયાઓનો ઉપયોગ કરે છે. કાર્યો એકબીજા સાથે બદલી શકાતા નથી.
દિશા સુવિધા સામાન્ય રીતે બંધાયેલા વાહકોને અલગ કરવામાં નિષ્ફળ જઈ શકે છે. વિવેક્સ-મેટ્રોટેક જણાવે છે કે બંધાયેલા નોન-ટાર્ગેટ યુટિલિટી પણ લક્ષ્ય સાથે "સુમેળમાં" દેખાઈ શકે છે.
એક ઓળખ ચકાસણી તરીકે દિશાનો ઉપયોગ કરો. તેને આ સાથે જોડો:
- પીક અને નલ કરાર;
- વર્તમાન સરખામણી;
- માર્ગ સાતત્ય;
- એક્સેસ-પોઇન્ટ પુરાવા;
- ઊંડાઈ વલણો;
- શારીરિક સંપર્ક.
સમાંતર ઉપયોગિતાઓ નજીક એક વ્યવહારુ કાર્યપ્રવાહ
નીચેનો ક્રમ ખોટી રેખા ચિહ્નિત કરવાની શક્યતા ઘટાડે છે.
૧. સિગ્નલ લાગુ કરતાં પહેલાં સાઇટની સમીક્ષા કરો
811 ટિકિટ, યુટિલિટી-માલિકના જવાબો, રેખાંકનો, દૃશ્યમાન માળખાં, અગાઉના નિશાનો, વાલ્વ, પેડેસ્ટલ્સ, મીટર, કેબિનેટ અને મેનહોલ તપાસો.
કાર્યક્ષેત્રમાંથી પસાર થઈ શકે તેવા દરેક માર્ગનો નકશો બનાવો.
2. સંપૂર્ણ કોરિડોર સાફ કરો
એક લક્ષ્યને ટ્રેસ કરતા પહેલા વ્યવસ્થિત નિષ્ક્રિય સ્વીપ ચલાવો.
સાઇટને અનુકૂળ આવતા ઉપલબ્ધ નિષ્ક્રિય મોડ્સનો ઉપયોગ કરો. નિષ્ક્રિય સંકેતો અજાણ્યા વાહક ઉપયોગિતાઓને જાહેર કરી શકે છે, પરંતુ તે સામાન્ય રીતે નબળા ઓળખ પુરાવા પ્રદાન કરે છે.
વધુ તપાસ માટે દરેક સુસંગત પ્રતિભાવને ચિહ્નિત કરો.
3. સૌથી સ્વચ્છ એક્સેસ પોઈન્ટ શોધો
શક્ય હોય ત્યાં સૌથી વધુ ભીડવાળા ભાગની બહાર સીધો જોડાણ અથવા ક્લેમ્પ પોઇન્ટ પસંદ કરો.
જ્યાં સુધી તમને બોન્ડ્સ સમજાય નહીં ત્યાં સુધી સામાન્ય બિલ્ડિંગ ગ્રાઉન્ડ અથવા કેબિનેટ પર સિગ્નલ લગાવવાનું ટાળો.
ભીડભાડવાળા વિસ્તાર તરફ આગળ વધો. કારણ વગર તેની અંદરથી શરૂઆત ન કરો.
4. રીટર્ન પાથને નિયંત્રિત કરો
ગ્રાઉન્ડ સ્ટેકને લક્ષ્ય અને અન્ય શંકાસ્પદ ઉપયોગિતાઓથી દૂર રાખો.
જ્યાં સુધી વ્યવહારુ હોય ત્યાં સુધી જમીનના સીસાને બીજા દટાયેલા માર્ગને પાર ન કરો. જ્યાં સુધી તમને ખબર ન હોય કે તે આસપાસની સિસ્ટમ સાથે કેવી રીતે જોડાય છે ત્યાં સુધી જમીન તરીકે અનુકૂળ ધાતુની રચનાનો ઉપયોગ કરશો નહીં.
5. ઓછી શરૂઆત કરો
સ્થિર અને ઉપયોગી લક્ષ્ય પ્રવાહ ઉત્પન્ન કરતી સૌથી ઓછી આવર્તન પસંદ કરો.
ટ્રાન્સમીટર આઉટપુટ અથવા ફ્રીક્વન્સી વધારતા પહેલા નજીકના રૂટ તપાસો.
6. પીકમાં ટ્રેસ
ઘણા બિંદુઓ દ્વારા લક્ષ્યને અનુસરો.
રેકોર્ડ કરો:
- ટોચનું સ્થાન;
- વર્તમાન;
- ઊંડાઈ;
- સંકેત શક્તિ;
- આવર્તન;
- દિશા સ્થિતિ;
- માર્ગ ભૂમિતિમાં ફેરફાર.
અલગ અલગ આંકડાઓ પર નજર રાખવાને બદલે વલણો પર નજર રાખો.
7. પીક અને નલની તુલના કરો
સીધા વિભાગો પર બંને સ્થિતિઓ તપાસો.
જ્યાં પ્રવાહ, દિશા અથવા ઊંડાઈ બદલાય છે ત્યાં કોઈપણ બિંદુની નજીક પરીક્ષણનું પુનરાવર્તન કરો. વધતા વિભાજનને વધુ મજબૂત વિકૃતિના પુરાવા તરીકે ગણો.
8. લિફ્ટ ટેસ્ટ ચલાવો
આયોજન માટે ઉપયોગ કરતા પહેલા ક્રિટિકલ ડેપ્થ રીડિંગ્સ તપાસો.
જ્યારે ફેરફાર રીસીવર લિફ્ટ સાથે મેળ ખાતો નથી ત્યારે વાંચન નકારો.
9. સિગ્નલ ફરીથી લાગુ કરો
જ્યારે પરિણામ અસ્પષ્ટ રહે છે:
- કનેક્શન પોઇન્ટ ખસેડો;
- જમીનનો હિસ્સો ખસેડો;
- આવર્તન ઘટાડો;
- માન્ય ક્લેમ્પનો ઉપયોગ કરો;
- વિરુદ્ધ છેડેથી ટ્રેસ;
- જ્યાં અધિકૃત હોય ત્યાં ડબલ-એન્ડેડ કનેક્શનનો ઉપયોગ કરો;
- સુવિધા માલિકને બોન્ડ અલગ કરવા દો;
- દરેક સમાંતર માર્ગને અલગથી ટ્રેસ કરો.
૧૦. જટિલ ક્રોસિંગ્સનો પર્દાફાશ કરો
જ્યારે તમે એક સ્પષ્ટ લક્ષ્ય સ્થાપિત કરી શકતા નથી, ત્યારે ઇલેક્ટ્રોમેગ્નેટિક અનુમાન પર આધાર રાખવાનું બંધ કરો.
OSHA એમ્પ્લોયરોને ખોદકામ પહેલાં ભૂગર્ભ સ્થાપનોનું અંદાજિત સ્થાન નક્કી કરવાની જરૂર છે. ખોદકામ સ્થાપન નજીક આવતાં, નોકરીદાતાએ સલામત અને સ્વીકાર્ય માધ્યમો દ્વારા ચોક્કસ સ્થાન નક્કી કરવું આવશ્યક છે.
લોકેટર માર્ક તે પ્રક્રિયાને ટેકો આપે છે. તે તેને પૂર્ણ કરતું નથી.
ક્રૂએ નકારવા જોઈએ તેવા વાંચન
ક્રૂએ નીચેના કિસ્સાઓમાં નિર્ણાયક ચિહ્ન અથવા ઊંડાઈ સ્વીકારવી જોઈએ નહીં:
- પીક અને નલ અલગ રહે છે;
- લિફ્ટ ટેસ્ટ નિષ્ફળ જાય છે;
- બે માર્ગો સમાન પ્રવાહ દર્શાવે છે;
- દિશા ઓળખ એક કરતાં વધુ ઉપયોગિતાને સપોર્ટ કરે છે;
- માર્ગ અથવા ગ્રેડ સમજૂતી વિના ઊંડાઈ બદલાય છે;
- સિગ્નલ બોન્ડ અથવા જંકશન પર ટ્રાન્સફર થાય છે;
- નિષ્ક્રિય સ્થિતિ એકમાત્ર ઉપયોગી પ્રતિભાવ પૂરો પાડે છે;
- રેકોર્ડ, સપાટીના પુરાવા અને લોકેટર પરિણામોનો વિરોધાભાસ;
- ઇન્ડક્શન ઘણા સમાન નિશાનો ઉત્પન્ન કરે છે;
- રીસીવર ઇન્ડક્શન ટ્રાન્સમીટરની ખૂબ નજીક રહે છે;
- લક્ષ્ય બીજી ઉચ્ચ-પરિણામ ઉપયોગીતાને પાર કરે છે.
આ પરિસ્થિતિઓનો હંમેશા અર્થ એ નથી કે લોકેટર નિષ્ફળ ગયું છે.
તેમનો મતલબ એ છે કે આ ક્ષેત્ર જરૂરી આત્મવિશ્વાસને ટેકો આપી શકતું નથી.
કી તારણો
સમાંતર ઉપયોગિતાઓ લોકેટર રીડિંગ્સને વિકૃત કરે છે કારણ કે રીસીવર સંયુક્ત ઇલેક્ટ્રોમેગ્નેટિક ક્ષેત્રને માપે છે.
ખોટી ઉપયોગિતા સૌથી મજબૂત પ્રતિભાવ બતાવી શકે છે. છીછરી જોડાયેલી રેખા ડિસ્પ્લે પર ઊંડા લક્ષ્યને કબજે કરી શકે છે.
પીક અને નલ મતભેદ વ્યવહારુ વિકૃતિ ચેતવણી પૂરી પાડે છે. પીક પ્રાથમિક બિંદુને માર્ગદર્શન આપવું જોઈએ, જ્યારે નલ ક્ષેત્રની ગુણવત્તાનું પરીક્ષણ કરવું જોઈએ.
ઊંડાઈ ગંભીર રીતે ખોટી હોવા છતાં વિશ્વસનીય રહી શકે છે. રેડિયોડિટેક્શન ચેતવણી આપે છે કે નજીકની સમાંતર રેખા પર મજબૂત સિગ્નલ તેના RD8200SG મેન્યુઅલમાં વર્ણવેલ પરિસ્થિતિઓ હેઠળ ±50% જેટલી મોટી ભૂલો પેદા કરી શકે છે.
ઊંચી ફ્રીક્વન્સીઝ કપલિંગનું જોખમ વધારે છે. સૌથી ઓછી ફ્રીક્વન્સીથી શરૂઆત કરો જે ઉપયોગી લક્ષ્ય સિગ્નલ ઉત્પન્ન કરે છે.
ડાયરેક્ટ કનેક્શન સામાન્ય રીતે શ્રેષ્ઠ પસંદગી આપે છે. બ્રોડકાસ્ટ ઇન્ડક્શન ગીચ કોરિડોરમાં ઓછામાં ઓછું નિયંત્રણ આપે છે.
વર્તમાન અને દિશા કાર્યો ઓળખ સુધારે છે. સામાન્ય બંધનો હજુ પણ બંનેને ગેરમાર્ગે દોરી શકે છે.
જ્યારે રીડિંગ્સ અસ્પષ્ટ રહે છે ત્યારે ક્રૂએ એક મહત્વપૂર્ણ ઉપયોગિતાનો ખુલાસો કરવો આવશ્યક છે. લોકેટર શોધ ક્ષેત્રને સંકુચિત કરે છે. ભૌતિક ચકાસણી ક્રોસિંગ સ્થાપિત કરે છે.